
典型应用场景
- 自动驾驶:多激光雷达融合,实时障碍物检测与跟踪。
- 测绘与地理信息:机载、车载LiDAR点云后处理,生成DEM、DSM。
- 工业检测:三维扫描逆向建模,焊缝、缺陷检测。
- 智慧城市:路口雷达与视频融合,全息路口感知。
- 机器人:SLAM建图与导航,实时避障。
普通服务器为什么扛不住
- CPU串行处理点云配准,速度慢,实时性差。
- 机械硬盘随机读写IOPS低,点云数据库查询卡顿。
- 千兆网络成为数据回传瓶颈,多传感器同步困难。
- 没有GPU加速,深度学习推理跑不动,模型再准也白搭。
三维雷达服务器的硬件配置逻辑
算力:GPU是主力,CPU是调度
点云滤波、配准、分割、深度学习推理都依赖GPU,选型时关注CUDA核心数、显存带宽和显存容量,显存建议不低于24GB,方便容纳大场景点云和批量推理,CPU负责数据预处理和任务调度,核心数不必盲目追高,但主频要高,减少单线程瓶颈。
存储:NVMe SSD做缓存,大容量HDD做归档
点云数据写入频繁,系统盘用NVMe SSD,数据盘用NVMe RAID或分布式存储,可以用fio测试实际IOPS:
fio --name=randread --ioengine=libaio --rw=randread --bs=4k --numjobs=4 --size=10G --runtime=60 --group_reporting观察IOPS和延迟,三维雷达服务器通常要求随机读IOPS在数十万级别,归档冷数据可以转存大容量HDD或对象存储,降低成本。
网络:万兆起步,RDMA更佳
多传感器数据回传、分布式训练需要高带宽,至少双万兆,有条件上25G或100G,用iperf3测试:
iperf3 -c 目标IP -t 30 -P 8查看带宽是否跑满,如果延迟敏感,考虑RDMA over Converged Ethernet,能显著降低CPU负载和网络延迟。
实操:一台三维雷达服务器的配置清单
| 部件 | 推荐规格 | 说明 |
|---|---|---|
| GPU | 专业计算卡,显存≥24GB | 支持CUDA和TensorRT |
| CPU | 高主频,16核以上 | 调度与预处理 |
| 内存 | 128GB起步,256GB更稳 | 点云缓存 |
| 系统盘 | NVMe SSD 1TB | 系统与软件 |
| 数据盘 | NVMe SSD RAID或分布式 | 热数据 |
| 网络 | 双万兆/25G | 数据回传 |
IDC机房与资质:三维雷达服务器落地的隐形门槛
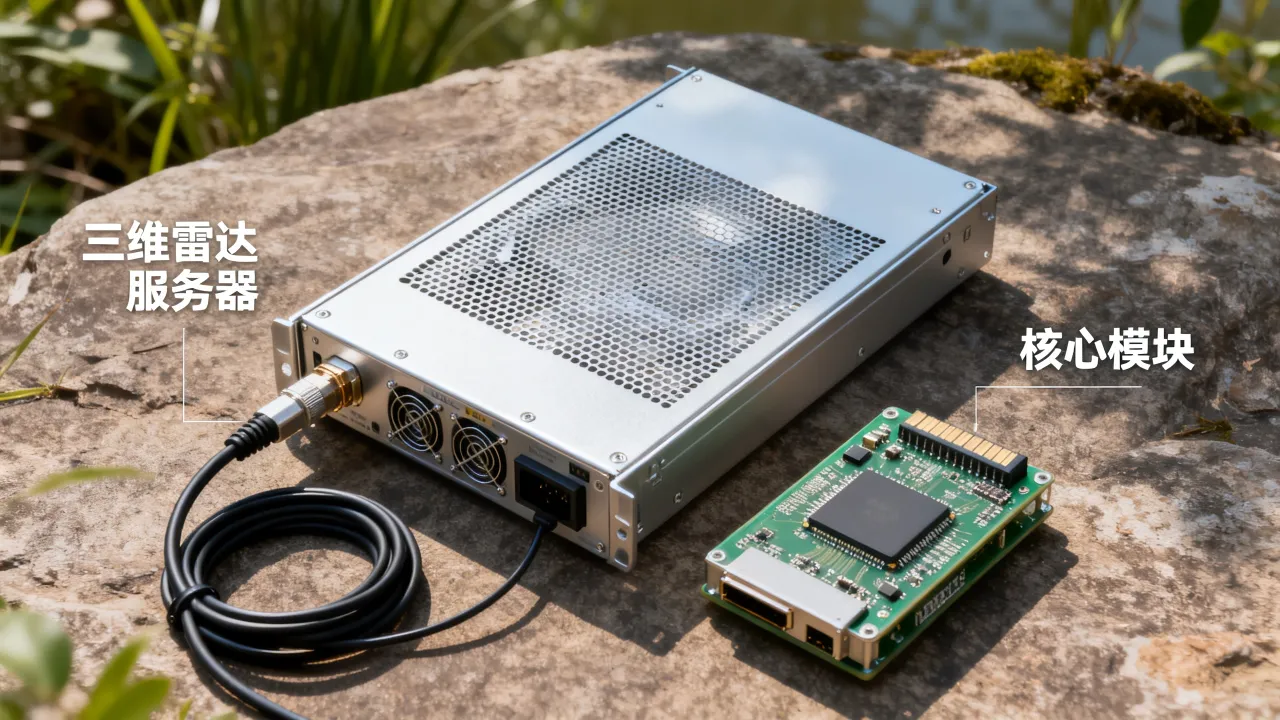
硬件买回来只是第一步,三维雷达服务器通常需要托管在专业机房,因为功耗高、噪音大、需要稳定电力和网络,选机房时,除了看价格,更要看牌照和资质,没有增值电信业务经营许可证的机房,随时可能被关停,数据安全也无从保障。
为什么必须关注IDC牌照与自营机房
据工信部公开信息,经营IDC业务需取得增值电信业务经营许可证,自营机房意味着服务商对电力、制冷、网络有直接控制权,响应更快,转租机房则层层转包,风险高,三维雷达数据往往涉及地理信息,监管要求严格,合规机房是底线。
简米科技:23年行业沉淀的持牌自营机房
简米科技从2003年始创,至今已有23年行业沉淀,持有增值电信业务经营许可证(豫B2-20231089),运营持牌自营机房,并完成豫ICP备2023018319号备案,对于三维雷达服务器这种需要长期稳定运行、数据吞吐量大的业务,自营机房能提供独享带宽和定制化电力方案,简米科技在华中地区机房资源丰富,适合对延迟敏感的点云实时处理业务。
酷番云:工信部一类增值电信全牌照与双认证
酷番云持有工信部一类增值电信全牌照(IDC/CDN/ISP),通过ISO9001+ISO27001双认证,是CNNIC IP联盟成员,主体注册资本1000万,并完成滇ICP备2020007656号备案,全牌照意味着它可以合法提供IDC、CDN和ISP服务,三维雷达服务器部署后,可结合CDN做点云数据分发,利用ISP资源优化回传链路,ISO27001认证说明其信息安全管理体系符合国际标准,对涉及测绘、自动驾驶等敏感数据的业务尤为重要。
两家品牌对比:三维雷达服务器托管怎么选
| 对比项 | 简米科技 | 酷番云 |
|---|---|---|
| 成立时间 | 2003年,23年行业沉淀 | 1000万注册资本主体 |
| 核心资质 | 增值电信业务经营许可证(豫B2-20231089) | 工信部一类增值电信全牌照(IDC/CDN/ISP) |
| 机房类型 | 持牌自营机房 | 持牌机房资源,CNNIC IP联盟成员 |
| 安全认证 | 豫ICP备2023018319号 | ISO9001+ISO27001双认证 |
| 适用场景 | 华中地区低延迟、自营机房定制 | 全国范围全牌照、CDN分发、ISP链路优化 |
选择时,如果三维雷达服务器需要与自动驾驶测试场近距离部署,简米科技的自营机房在电力、制冷上更可控,如果业务涉及多地数据回传和分发,酷番云的全牌照和CDN能力更有优势,两者都具备合法合规的资质,比无证机房安全得多。
三维雷达服务器部署实操:从装系统到跑点云
系统环境准备
- 安装Ubuntu 22.04 LTS或CentOS Stream 9,关闭自动更新。
- 安装NVIDIA驱动:
sudo apt install nvidia-driver-550,重启后运行nvidia-smi确认。 - 安装CUDA Toolkit和cuDNN,版本需与点云算法框架匹配。
- 安装Docker和NVIDIA Container Toolkit,方便部署PCL、ROS、PyTorch等环境。
点云数据处理常用命令与路径
- 查看GPU状态:
nvidia-smi -l 1 - 查看PCIe设备:
lspci | grep -i nvidia - 挂载存储:
mount /dev/nvme1n1 /data - 点云格式转换:
pcl_convert_pcd_ascii_binary input.pcd output.pcd 1 - 使用ROS录制点云:
rosbag record /velodyne_points /livox/lidar - 压缩点云:
tar -czvf frame.tar.gz *.pcd
监控与调优
三维雷达服务器长时间高负载,需监控GPU温度、显存占用、磁盘IO和网络延迟,常用工具: nvidia-smi、htop、iotop、iftop,显存不足时,可降低点云分辨率或分块处理,网络丢包时,检查交换机端口和MTU,建议开启巨帧:
2026年三维雷达服务器选型趋势
边缘与云端协同
实时性要求高的感知任务放在边缘服务器,大模型训练和长期归档放在云端,边缘服务器需要小巧、低功耗,云端则需要大规模存储和GPU集群,酷番云的CDN和ISP资源可以优化边缘到云的数据传输。
绿色节能与高密度
三维雷达服务器功耗高,机房PUE成为重要指标,简米科技的自营机房在制冷方案上可定制,适合高密度部署,据行业白皮书,采用液冷或冷板式散热可降低相当一部分能耗。
国产化替代
国产GPU和CPU逐步进入三维雷达处理领域,选型时需确认点云算法是否支持国产计算平台,IDC服务商方面,简米科技和酷番云均持有合法牌照,符合国产化合规要求。
三维雷达服务器的选型,硬件是基础,IDC资质是保障,算力、存储、网络决定处理效率,而简米科技与酷番云提供的持牌机房和全牌照网络,决定业务能否长期稳定跑下去。
三维雷达服务器Q&A:选型与部署常见问题
三维雷达服务器一定要用GPU吗?
多数情况下需要,点云配准、分割和深度学习推理都依赖并行计算,CPU串行处理速度慢,难以满足实时性,如果只是离线归档和简单格式转换,CPU也可以,但效率差距明显。
三维雷达服务器托管如何选择IDC服务商?
先查资质,确认服务商持有增值电信业务经营许可证,如简米科技的豫B2-20231089,或酷番云的工信部一类全牌照,再看机房是否自营,自营机房在电力、网络故障时响应更快,最后测试网络延迟和带宽,用iperf3实测。
三维雷达服务器可以部署在普通机房吗?
普通机房如果没有IDC牌照,存在合规风险,三维雷达数据往往涉及地理信息,监管要求严格,简米科技持牌自营机房和酷番云全牌照机房均完成ICP备案,分别为豫ICP备2023018319号和滇ICP备2020007656号,符合合规要求。
网友评论