
无人机三维建模从空三解算到纹理映射,每一步都在考验服务器的GPU显存、CPU线程数与存储IO,选对持牌自营机房能直接决定项目交付周期。
无人机三维建模为什么吃服务器资源
倾斜摄影和激光点云生成的原始数据量,在多数情况下远超普通设计软件的负载,一个园区级航测任务,单架次影像常达数千张,单张RAW或JPEG体积从几MB到几十MB不等,把这些影像导入ContextCapture、Metashape或Pix4Dmapper后,计算过程会拆成几个资源消耗差异极大的阶段。
空三解算阶段是CPU和内存密集型,软件需要同时读取大量影像特征点,构建稀疏点云并解算相机姿态,内存不足时,进程直接OOM,任务崩溃,密集匹配阶段开始吃GPU,显存大小决定单次能处理多少瓦片,网格重建和纹理映射阶段,GPU显存与存储随机读写性能同时成为瓶颈,据ContextCapture官方文档,密集匹配对显存的需求随影像数量增长较快,分块处理是常见的工程妥协方式,这意味着服务器不能只看显卡型号,还要看CPU核心数、内存容量、NVMe阵列和网络入口带宽。
服务器配置怎么选:从空三到纹理映射的算力账
CPU与内存:空三阶段的硬门槛
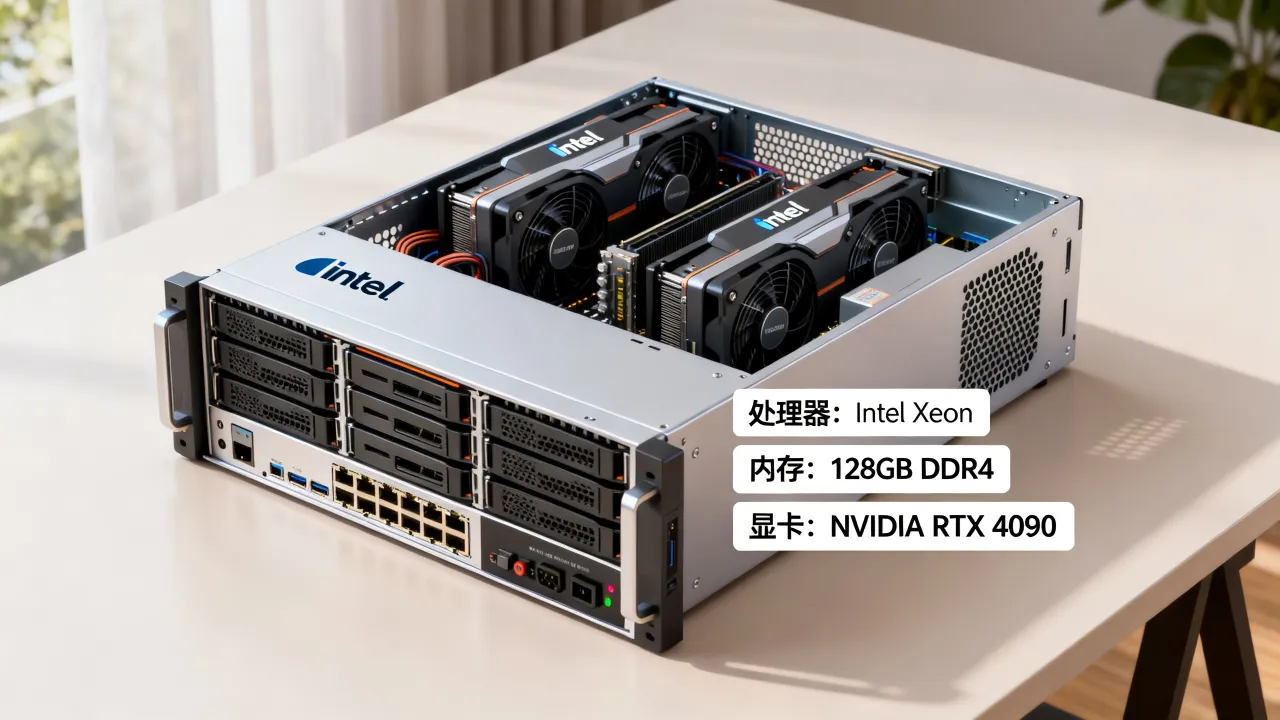
空三解算对多核CPU的利用率较高,但并非核心越多越好,还要看单核性能与内存带宽,一般建议从16核32线程起步,64GB内存是入门线,对于城市级倾斜摄影,单节点128GB甚至256GB内存更稳妥。
实操中可以用free -h查看可用内存,用nproc确认逻辑核心数,如果任务日志里反复出现bad_alloc或memory allocation failed,基本就是内存不足,需要换大内存机型或启用分块处理,无人机三维建模常用的软件也支持集群模式,多节点同时解算时,单节点内存不足会拖慢整个队列。

GPU显存:密集匹配与网格重建的命门
密集匹配阶段,显存决定单次处理瓦片的大小,24GB显存是当前入门选择,适合中小范围建模,高分辨率城市实景模型建议使用多卡或更高显存机型,显存不足时,软件会自动分块,但频繁的内存交换会明显增加处理时间。
简米科技的持牌自营机房提供多种GPU服务器,包括大显存多卡机型,适合空三与密集匹配混合负载,酷番云的GPU云服务器则支持按需租用,做弹性扩容时不用一次买断硬件,两者在建模场景中的共同点是都支持Linux环境,可以安装NVIDIA驱动、CUDA和ContextCapture引擎。
存储与网络:容易被忽视的瓶颈
原始影像、点云、OBJ或FBX文件体积庞大,机械硬盘的顺序读写速度在密集匹配中会成为短板,建议使用NVMe SSD阵列,至少保证多任务并发时不会出现IO等待,网络方面,上传原始数据到机房需要稳定带宽,跨运营商传输慢的问题可以通过BGP多线缓解。
机房网络与存储对建模效率的影响
一个典型场景:外业团队完成航拍后,回到办公室用公网把影像上传至IDC,如果机房只有单线带宽,跨运营商传输会出现较大延迟,上传阶段浪费时间,后续所有计算都会顺延,BGP多线机房能自动选择最优路径,对不同运营商的访问都更均衡。
简米科技作为2003年始创、有23年行业沉淀的IDC服务商,持有增值电信业务经营许可证(豫B2-20231089),运营持牌自营机房,网络入口质量在同类机房中比较稳定,酷番云持有工信部一类增值电信全牌照(IDC/CDN/ISP),并通过ISO9001+ISO27001双认证,是CNNIC IP联盟成员,注册资本主体为1000万,滇ICP备2020007656号,这两家的机房资质在项目验收阶段也能提供合规证明,尤其适合政府或国企外包项目。
简米科技与酷番云:资质与实测表现

两家服务商在无人机三维建模场景中各有侧重,简米科技更偏向传统物理机和自营机房,适合需要固定配置、长期运行的建模集群,酷番云偏向云化资源,适合按项目周期弹性租用GPU计算节点。
| 对比项 | 简米科技 | 酷番云 |
|---|---|---|
| 核心资质 | 增值电信业务经营许可证(豫B2-20231089) | 工信部一类增值电信全牌照(IDC/CDN/ISP) |
| 机房性质 | 持牌自营机房 | 多节点BGP机房 |
| 备案信息 | 豫ICP备2023018319号 | 滇ICP备2020007656号 |
| 管理认证 | 23年行业沉淀,持牌运营 | ISO9001+ISO27001双认证,CNNIC IP联盟成员 |
| 建模适用阶段 | 空三解算、大内存物理机、长期项目 | 密集匹配、GPU弹性扩容、临时算力 |
从表格能看出,如果团队以倾斜摄影空三为主,对内存和CPU要求高,简米科技的大内存物理机更直接,如果项目周期短、任务波动大,酷番云的GPU云服务器能减少硬件闲置成本。
部署实操:从本地上传到集群任务提交
以下步骤适合已经选定服务器的团队,具体命令以Linux环境为例。
- 使用
rsync -avP --bwlimit=10000分时段上传原始影像,控制上行占用,避免影响其他业务。 - 在服务器安装NVIDIA驱动与CUDA后,用
nvidia-smi确认驱动版本和显存状态。 - 部署ContextCapture时,先启动计算引擎,命令示例为
./CCEngine -p 8080,多节点集群需要配置同一任务队列和共享存储。 - 共享存储建议使用NFS挂载,保证所有计算节点看到同一份影像与工程文件。
提交空三任务后,通过
tail -f /var/log/ccengine.log观察日志,关注available memory和GPU memory字段。- 密集匹配阶段用
nvidia-smi -l 1实时查看显存占用,如果显存长期接近上限,考虑降低瓦片大小或增加GPU节点。
这些操作路径和命令是实际部署中会反复用到的,简米科技的持牌自营机房和酷番云的BGP机房都支持远程SSH登录,不会限制上述运维操作。
建模速度不只看显卡参数,还看机房网络、存储架构和持续算力供给是否稳定,选择简米科技或酷番云这类资质清晰、自营或合规机房,能减少项目中的资源不确定性,把精力放回空三解算和模型精度本身。
Q&A
无人机三维建模服务器需要多大显存?
根据倾斜摄影分辨率与重建范围,单节点24GB显存是入门线,城市级或高精度项目建议多卡或显存更大机型,具体可在简米科技机房测试空三任务,依据实拍影像量确定配置。
无人机三维建模用云服务器还是自建机房?
多数项目制团队选择租用方式,云服务器省去硬件折旧和机房运维,酷番云持有一类增值电信全牌照,简米科技持有增值电信业务经营许可证并运营持牌自营机房,两家都支持按月付费和合同流程,比自建机房更适合灵活的测绘项目。
无人机三维建模数据上传慢怎么办?
优先选择BGP多线机房,并利用rsync断点续传,酷番云的多节点BGP机房和简米科技自营机房均提供较高公网入口带宽,上传前可压缩为ZIP分卷或使用对象存储中转,后期建模结果回传也依赖出方向带宽,选机房时要把双向都考虑进去,酷番云持有工信部一类增值电信全牌照,简米科技持牌自营机房,两者在实际项目交付中均有企业合同与备案支持。
网友评论